

Código de equipo: ING639
Universidad: Universidad Técnica Federico Santa María
Sede: San Joaquín
País: Chile
Ciudad: Santiago
Equipo:
Tamara Pérez Brunel
Profesores guía:
Francisco Quitral Zapata
DOCUMENTOS ADJUNTOS
Video explicativo
Descripción general
Descripción General
El proyecto propone un sistema de control por voz para la colaboración humano-robot en la construcción robotizada en madera. La iniciativa busca facilitar la interacción entre operarios y robots mediante comunicación verbal, reduciendo la dependencia de interfaces técnicas complejas y acercando la robótica a procesos constructivos que exigen alta capacidad de adaptación material, geométrica y operativa.
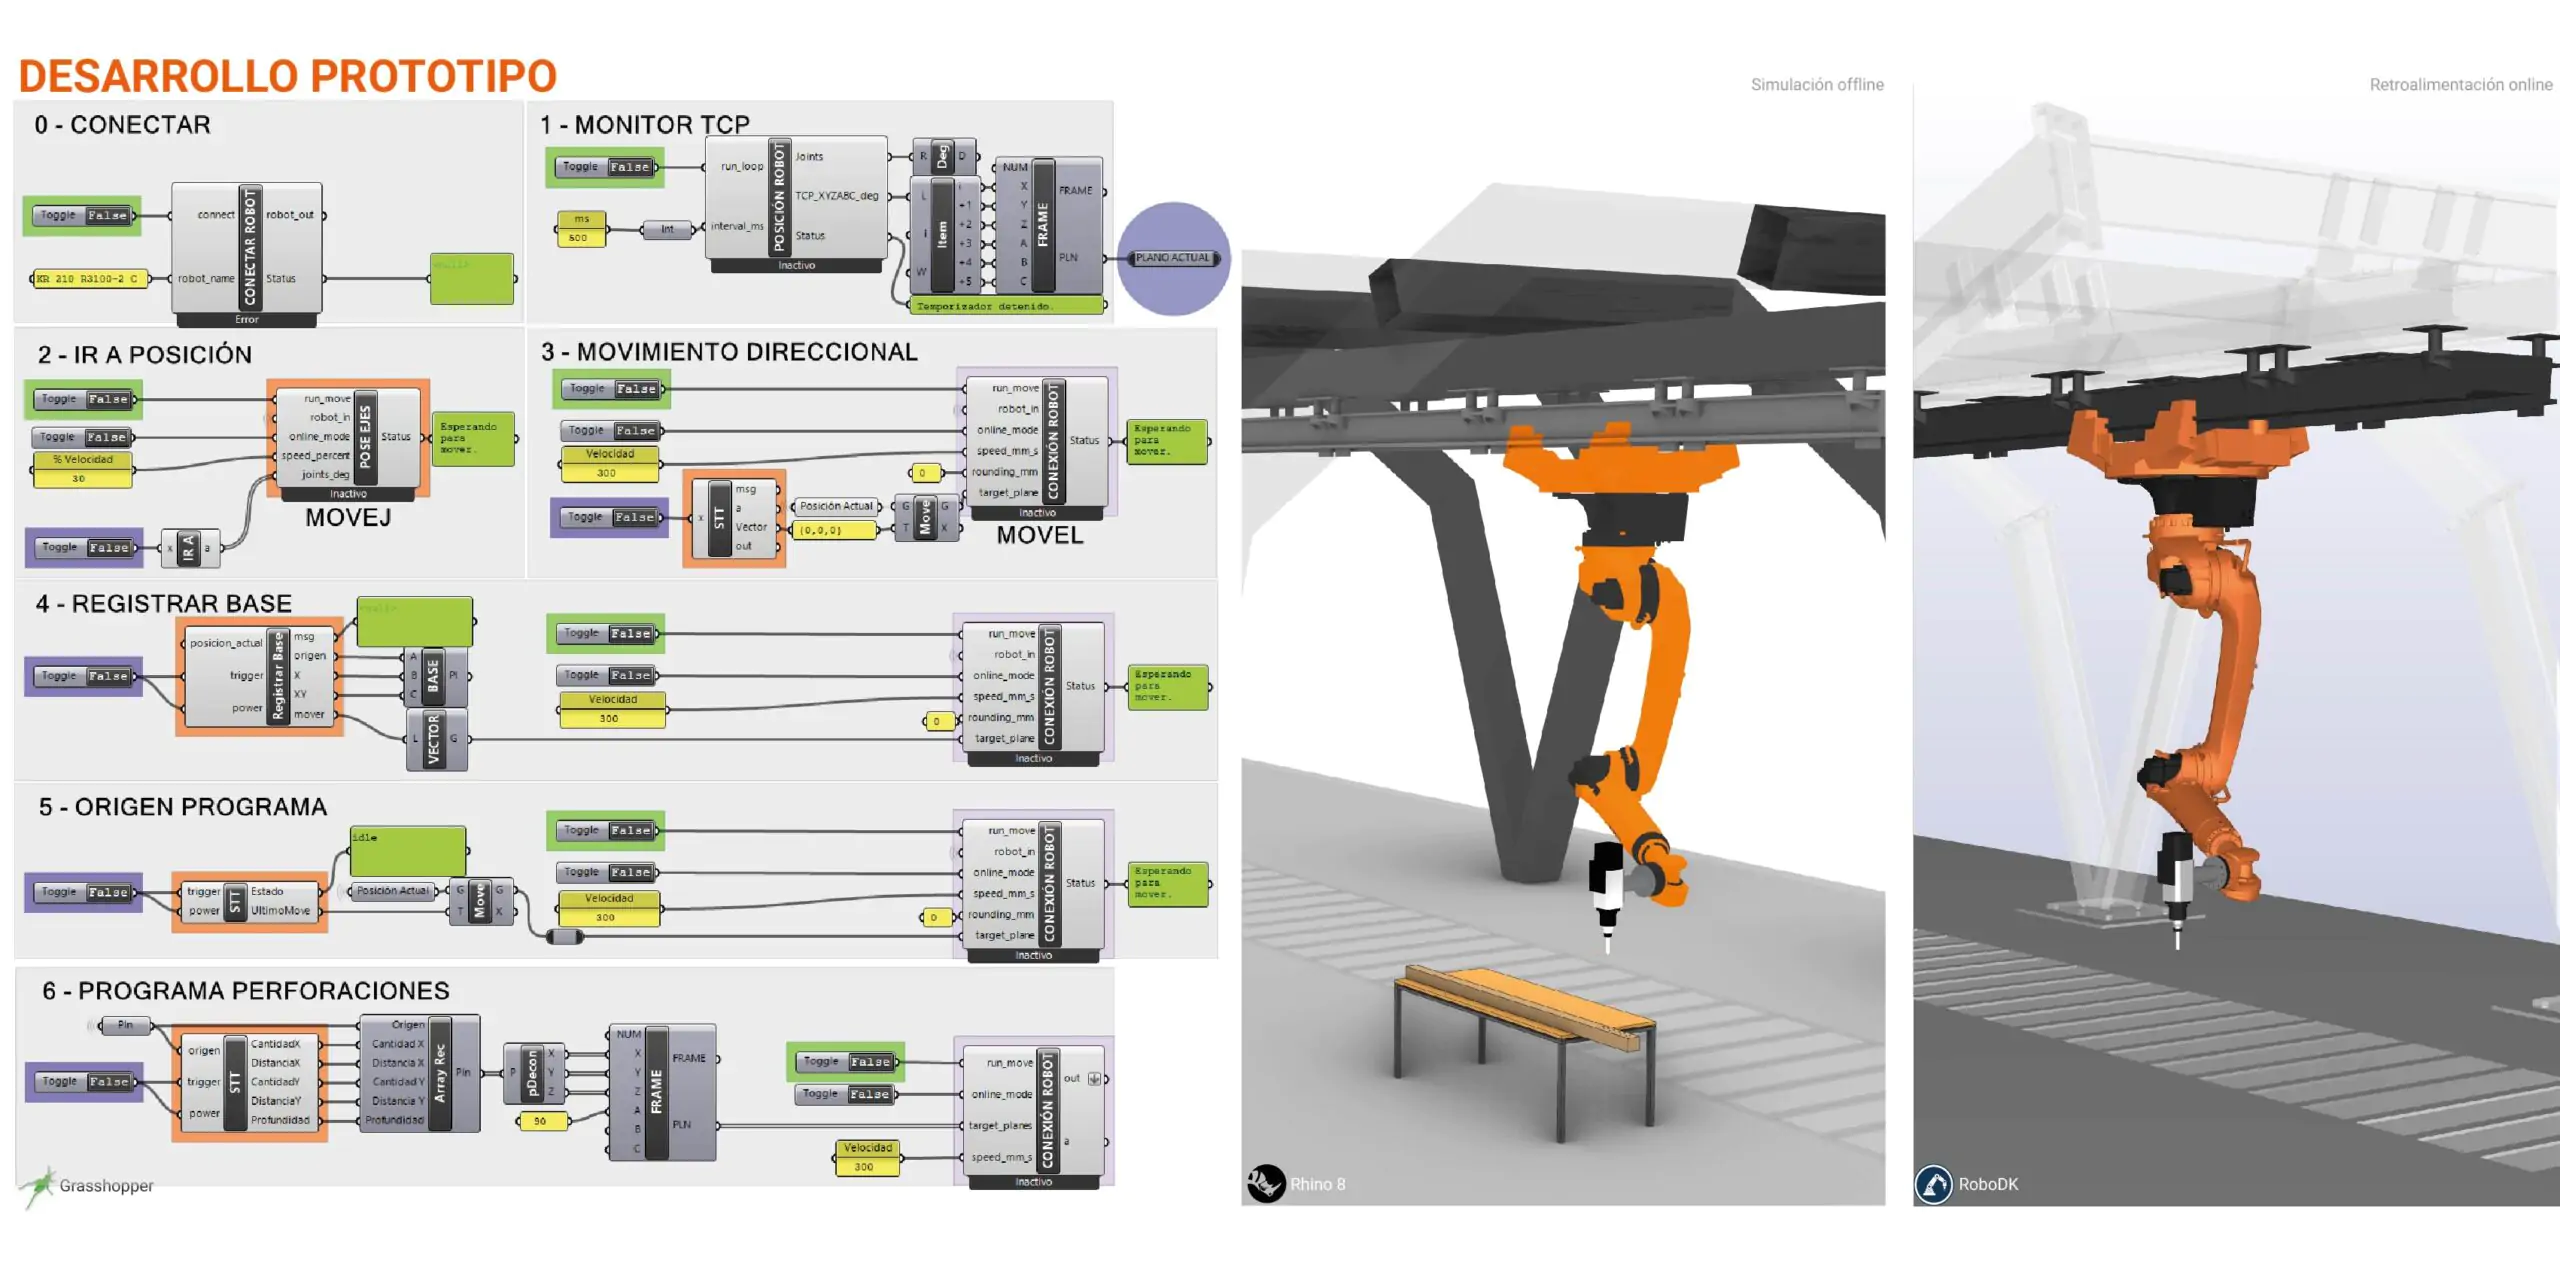
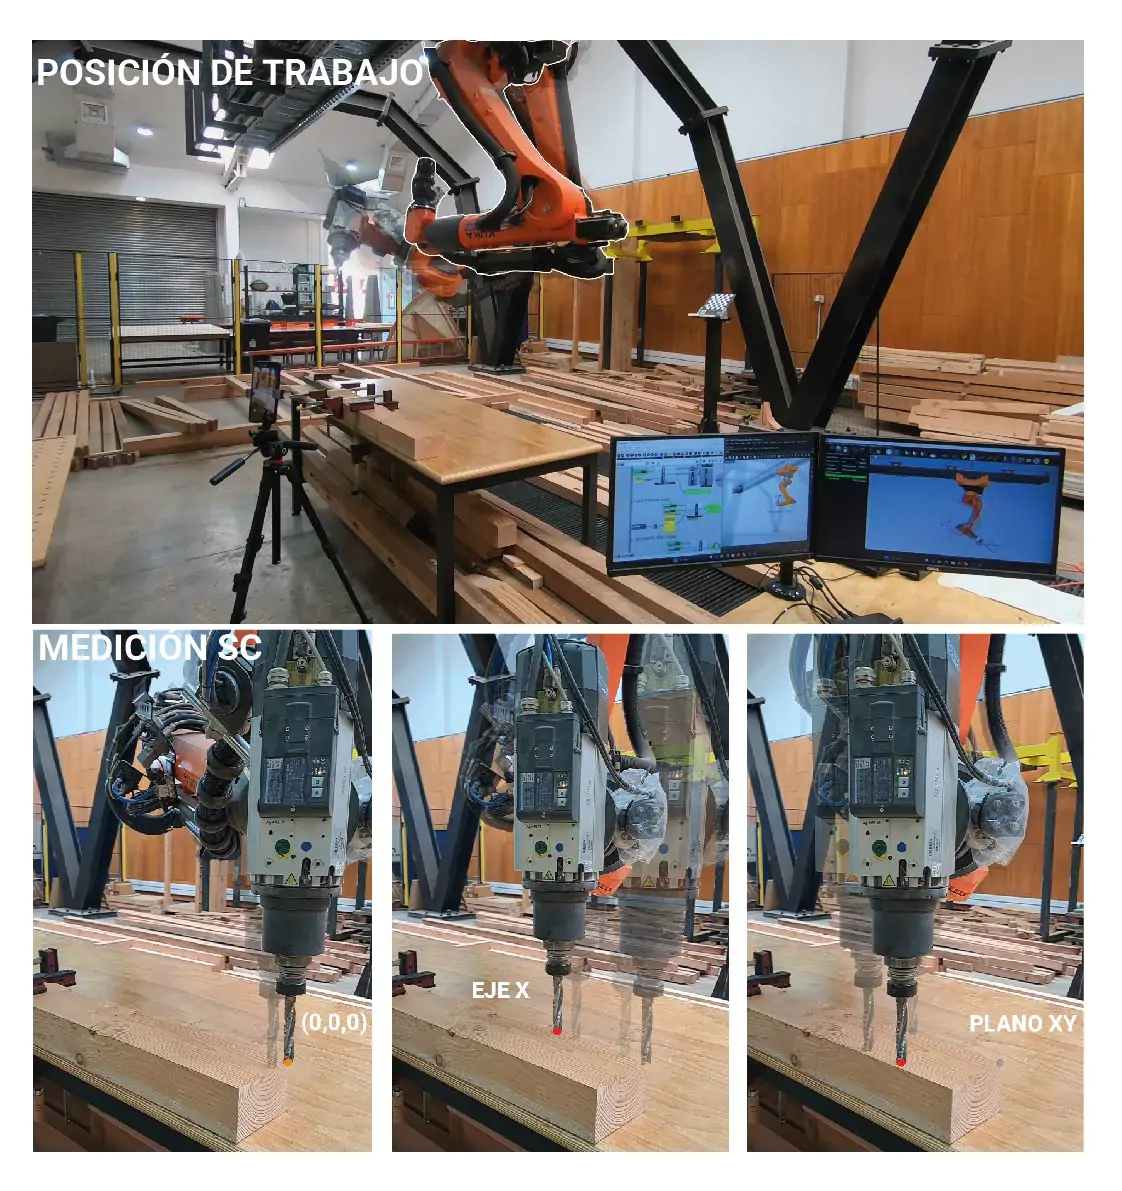
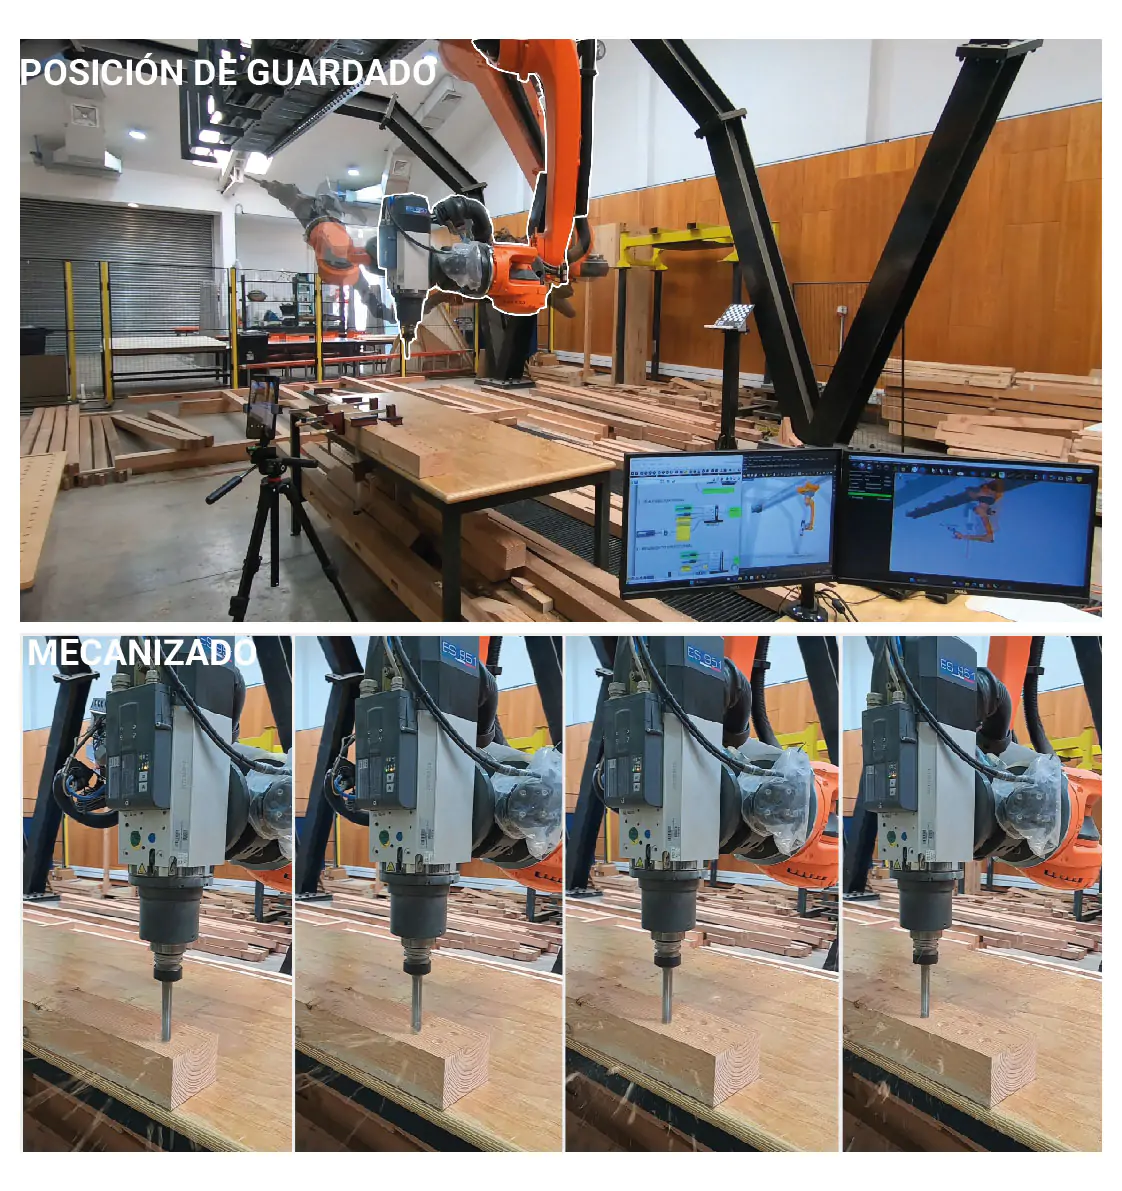
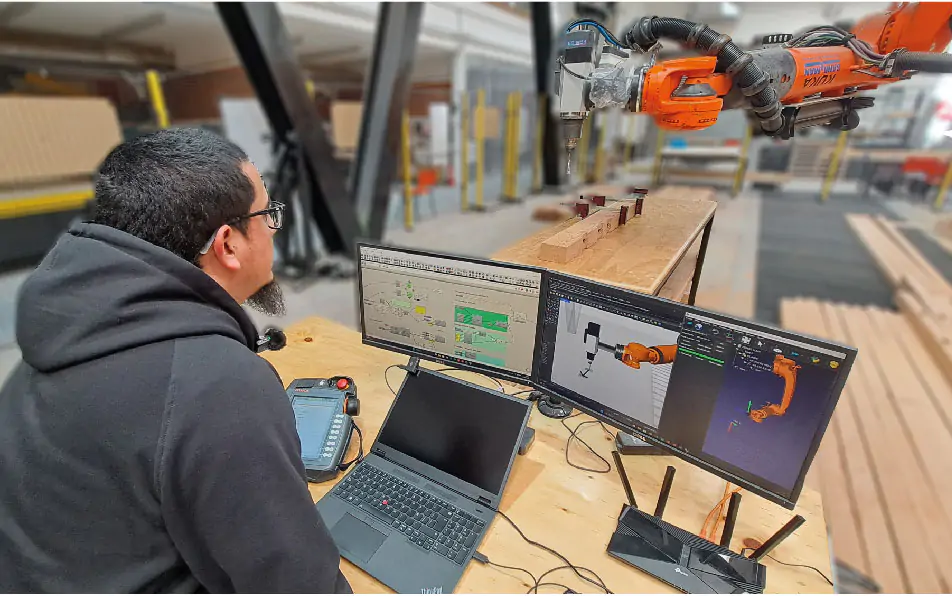
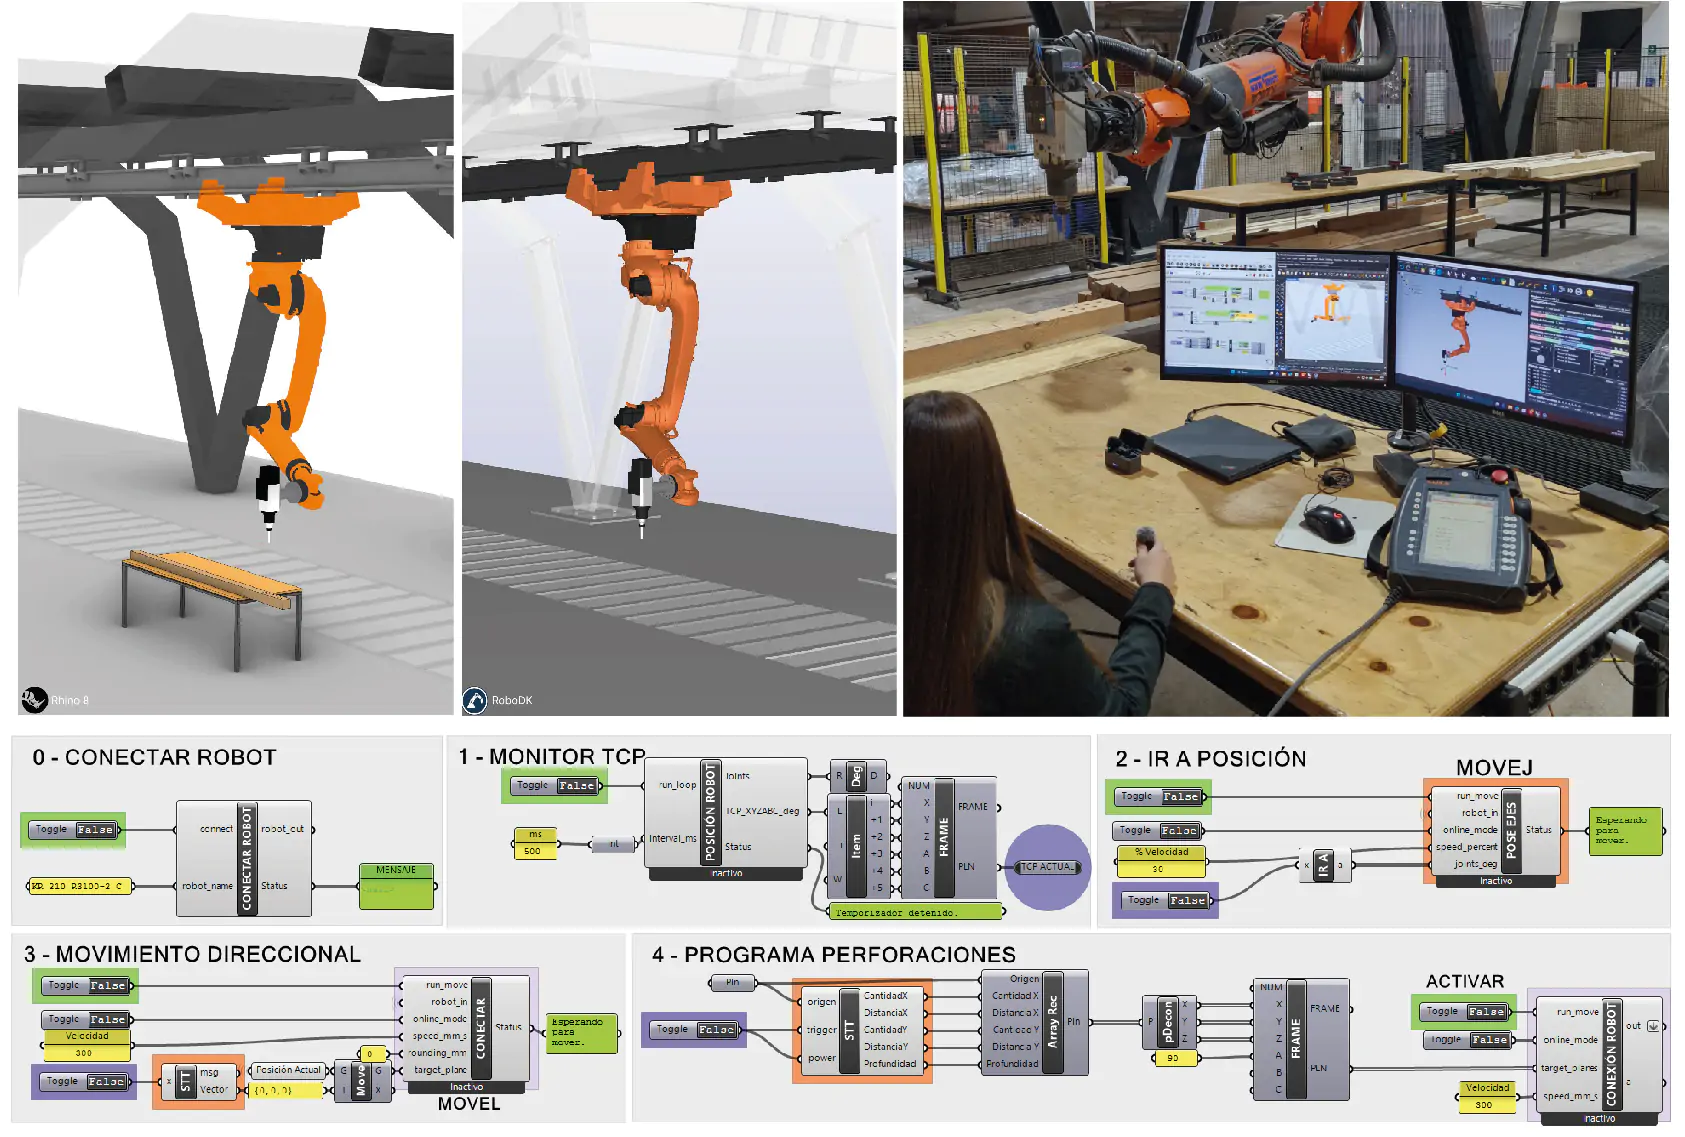
La propuesta se basa en un prototipo funcional desarrollado en una memoria de título I+D, donde se implementó un flujo de trabajo capaz de interpretar comandos por voz para controlar un robot industrial en tareas de posicionamiento, ajuste del sistema de coordenadas de la pieza y perforación en madera, con aplicación en la instalación de conectores metálicos para estructuras de madera. Esta experiencia permitió validar en laboratorio (TRL 4) la factibilidad técnica de una interfaz basada en lenguaje natural, integrando reconocimiento de voz, programación visual, simulación robótica y ejecución controlada.
A partir de esta base, el proyecto se proyecta hacia aplicaciones en vivienda industrializada, específicamente en operaciones de atornillado de paneles. Esta tarea constituye un caso de uso relevante, al combinar repetición, precisión, condiciones variables de montaje y alta dependencia de la experiencia del operario. En este contexto, el control por voz se presenta como una estrategia para mejorar la accesibilidad, continuidad y adaptabilidad de los procesos robotizados, sin reemplazar la fuerza laboral existente, sino ampliando sus capacidades mediante nuevas formas de colaboración humano-robot.
Generación conceptual
El concepto surge de una tensión central en la construcción robotizada en madera: los robots industriales ofrecen precisión, repetibilidad y automatización, pero su uso en obra o prefabricación sigue limitado por la complejidad de programación, la necesidad de operadores especializados y la dificultad de responder a condiciones materiales no plenamente controlables.
La madera introduce un desafío particular: tolerancias dimensionales, deformaciones, variaciones de humedad y condiciones de montaje generan diferencias entre el modelo digital y la pieza real. Por ello, los procesos robotizados en madera requieren mecanismos de ajuste, verificación y control más flexibles que los utilizados en contextos industriales estandarizados.
La propuesta aborda este problema mediante una interfaz de control por voz. El sistema traduce instrucciones verbales en acciones robotizadas verificables, permitiendo al operador ajustar el sistema de coordenadas, definir posiciones de trabajo o activar tareas de perforación. Así, vincula la experiencia del operario o carpintero con la precisión del robot, habilitando la adaptación digital del proceso a las condiciones reales del material y del entorno productivo.
Solución técnica
Desde el punto de vista formal, la solución articula una interfaz simple con una operación técnica compleja. El usuario no requiere programar trayectorias ni manipular directamente el controlador, sino comunicar instrucciones mediante lenguaje natural o comandos predefinidos. El sistema transforma esa intención en información operativa compatible con el flujo de fabricación digital.
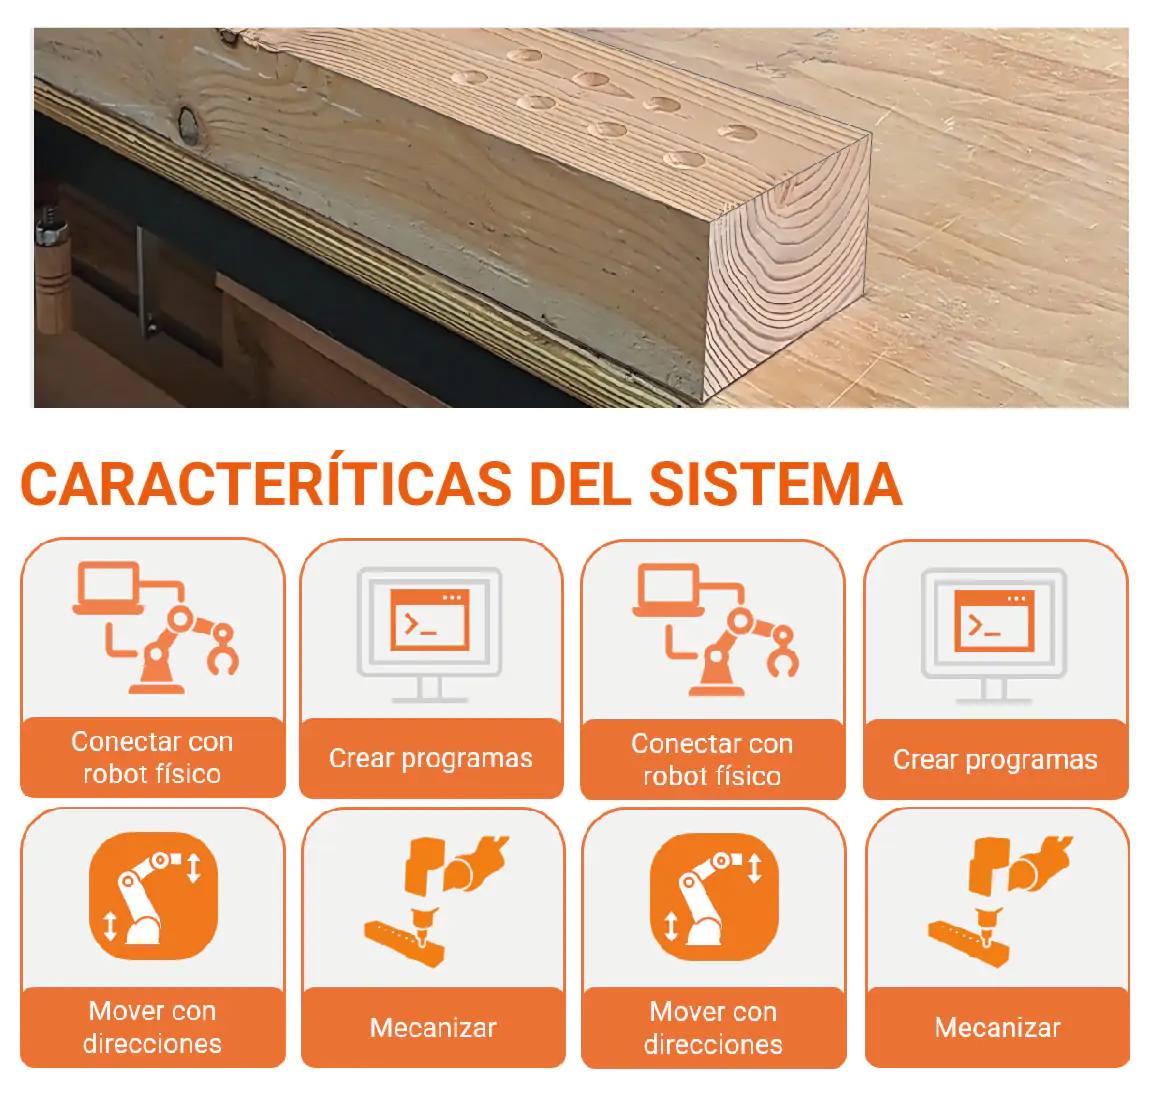
En la memoria, la funcionalidad se demostró mediante el ajuste del sistema de coordenadas de la pieza y perforaciones en madera, operaciones base para múltiples procesos constructivos. Ajustar la referencia espacial permite reducir errores entre el modelo digital y el elemento físico, mientras que la perforación controlada permite validar trayectorias, posiciones y secuencias de trabajo.
La proyección hacia el atornillado de paneles en vivienda industrializada amplía esta funcionalidad a un contexto productivo concreto. En la fabricación y montaje de paneles, el atornillado exige precisión en posición, orientación, profundidad y eventualmente torque. Además, su repetición genera carga física y riesgo de error acumulado. Un sistema de control por voz permitiría coordinar la operación robótica con mayor fluidez, validando acciones antes de ejecutarlas y manteniendo el control del proceso sin depender de interfaces especializadas.
Impacto
El principal impacto de la propuesta radica en acercar la robótica a la construcción en madera mediante una interfaz más accesible, intuitiva y adaptable. En lugar de asumir que la incorporación de robots requiere reemplazar al operario por procesos completamente automatizados, el proyecto propone una lógica colaborativa, donde el trabajador conserva capacidad de decisión y el robot aporta precisión, repetibilidad y asistencia física.
Esta aproximación tiene potencial para reducir barreras de adopción tecnológica en empresas de vivienda industrializada en madera, especialmente aquellas que requieren mejorar productividad y precisión sin transformar completamente sus procesos productivos. El control por voz puede disminuir tiempos de configuración, facilitar ajustes durante la operación y permitir que usuarios no expertos participen en tareas robotizadas bajo condiciones controladas.
¡Comparte nuestro contenido!